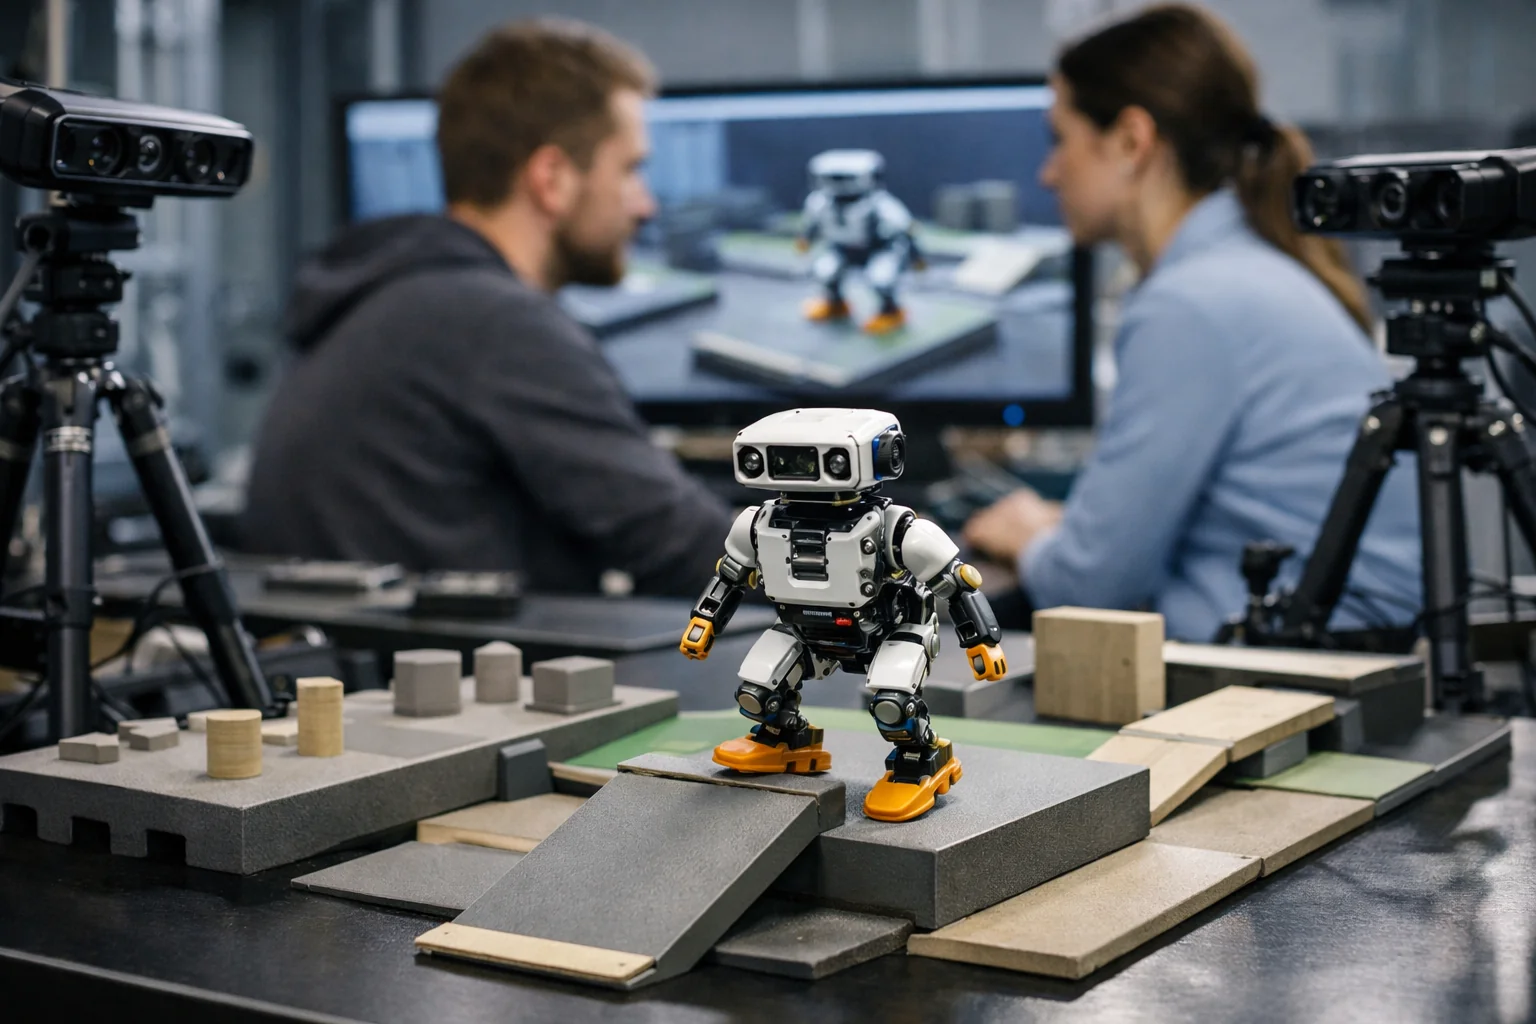
Η εκπαίδευση ενός ρομπότ ώστε να διασχίζει μια διαδρομή με εμπόδια δεν περιορίζεται σε μια βασική πολιτική βάδισης. Το σύστημα πρέπει να αντιλαμβάνεται το περιβάλλον του, να διατηρεί την ισορροπία του και να προσαρμόζει τις κινήσεις του όταν αλλάζει η πορεία μπροστά του. Σε αυτό το πλαίσιο, η Nvidia παρουσίασε μια αναλυτική ροή εργασίας με σημείο αναφοράς το Microduck, συνδυάζοντας AI Agents, προσομοίωση φυσικής και ενισχυτική μάθηση. Η προσέγγιση καλύπτει όλα τα στάδια, από τον σχεδιασμό της πίστας έως την αξιολόγηση της εκπαιδευμένης πολιτικής σε τοπικό σύστημα.
Ο πυρήνας της διαδικασίας κατανέμεται σε διαφορετικά εργαλεία. Το RTX Spark χρησιμοποιείται ως τοπικός κόμβος ανάπτυξης για τον σχεδιασμό και την επικύρωση, το Isaac Lab αναλαμβάνει την εκπαίδευση πολιτικών στο cloud, ενώ το Newton μοντελοποιεί τη φυσική συμπεριφορά του ρομπότ. Παράλληλα, οι βιβλιοθήκες Omniverse παράγουν τις οπτικές παρατηρήσεις της προσομοίωσης μέσω RTX rendering. Το αποτέλεσμα είναι ένα συνεκτικό pipeline που μπορεί να προσαρμοστεί και σε άλλα ρομπότ ή διαφορετικές εργασίες.
Από το prompt στο σχέδιο της πίστας
Η διαδικασία ξεκινά με μια περιγραφή της αποστολής σε μορφή prompt. Στο RTX Spark, τα Hermes και NVIDIA Nemotron 3.5 Bolt μετατρέπουν αυτή την περιγραφή σε ένα βήμα-βήμα πλάνο έργου. Το πλάνο ορίζει τον στόχο, τους διαθέσιμους πόρους, τα παραδοτέα και τη σειρά των σταδίων που πρέπει να ακολουθηθούν. Δεν πρόκειται απλώς για μια λίστα ενεργειών, αλλά για μια δομή που συνδέει την έρευνα, τη δημιουργία υλικών και την τελική αξιολόγηση.
Σύμφωνα με την περιγραφή της Nvidia, το τοπικό στάδιο σχεδιασμού περιλαμβάνει και μια σύντομη μελέτη του αποθετηρίου και της τεκμηρίωσης του Microduck. Αυτό βοηθά να αποτυπωθούν οι δυνατότητες του ρομπότ, οι περιορισμοί του και όσα σημεία χρειάζονται επιβεβαίωση αργότερα. Με αυτή τη βάση, καθορίζονται η διάταξη της πίστας, οι διαστάσεις των εμποδίων, τα περιθώρια κίνησης και η διαδρομή που πρέπει να ακολουθήσει το ρομπότ. Η λογική είναι ότι η εκπαίδευση πρέπει να αντανακλά συγκεκριμένες απαιτήσεις κίνησης και αντίληψης, όχι ένα αφηρημένο σενάριο.
Η δημιουργία concept και η απογραφή των assets
Αφού οριστεί το σχέδιο, ακολουθεί η παραγωγή μιας εννοιολογικής εικόνας της πίστας με τοπικό μοντέλο δημιουργίας εικόνας. Η εικόνα αυτή λειτουργεί ως κοινό σημείο αναφοράς για τα επόμενα στάδια, επειδή αποτυπώνει οπτικά τη σχέση ανάμεσα στο ρομπότ, τα εμπόδια και τον διαθέσιμο χώρο. Στη συνέχεια, τα Hermes και Nemotron αναλύουν το concept και καταγράφουν τα επαναχρησιμοποιήσιμα αντικείμενα που εμφανίζονται σε αυτό. Για κάθε στοιχείο δημιουργείται αναγνωριστικό, περιγραφή των ορατών χαρακτηριστικών και αποκομμένη εικόνα αναφοράς.
Ιδιαίτερη σημασία έχει ότι η απογραφή δεν θεωρεί δεδομένο ό,τι δεν φαίνεται. Η Nvidia σημειώνει ότι καταγράφονται ρητά οι περιπτώσεις όπου αντικείμενα κόβονται από το κάδρο ή κρύβονται εν μέρει, ώστε τα επόμενα στάδια να ξεχωρίζουν τα πραγματικά ορατά στοιχεία από τις υποθέσεις. Αυτό είναι κρίσιμο όταν μια 2D εικόνα χρησιμοποιείται ως αφετηρία για 3D μοντελοποίηση. Στο τέλος, τα παραπάνω ενσωματώνονται σε ένα πακέτο παράδοσης που περιλαμβάνει το πλάνο, την έρευνα για το Microduck, το concept, την απογραφή των assets και οδηγίες εκτέλεσης για το Astra.
Πώς το Astra μετατρέπει εικόνες σε 3D αντικείμενα
Με βάση το πακέτο που παραλαμβάνει, το Astra αναλαμβάνει να δημιουργήσει τα τρισδιάστατα αντικείμενα της πίστας. Επειδή οι αποκομμένες εικόνες από ένα μεγαλύτερο concept μπορεί να έχουν χαμηλή ανάλυση, προηγείται βελτίωση των αναφορών με επεξεργασία εικόνας στο cloud. Η διαδικασία απομονώνει καλύτερα τα αντικείμενα και παράγει καθαρότερες, πιο χρήσιμες εικόνες για μοντελοποίηση. Παράλληλα, γίνεται σύγκριση με τις αρχικές αποκοπές ώστε να διατηρούνται συνεπή το περίγραμμα, οι αναλογίες, τα χρώματα και τα ιδιαίτερα γνωρίσματα.
Για τα στοιχεία που δεν μπορούν να εξαχθούν με βεβαιότητα από την εικόνα, όπως διαστάσεις ή κρυφές επιφάνειες, το Astra καταγράφει ρητές υποθέσεις μοντελοποίησης. Η βασική γεωμετρία και η επεξεργάσιμη δομή CAD δημιουργούνται στο FreeCAD, ενώ οι λεπτομέρειες και τα υλικά προστίθενται στο Blender. Και οι δύο εφαρμογές εκτελούνται τοπικά με προγραμματικό τρόπο, κάτι που δείχνει ότι η αυτοματοποίηση δεν περιορίζεται στο επίπεδο του σχεδίου αλλά επεκτείνεται στην παραγωγή των assets. Τα τελικά αρχεία αποθηκεύονται σε επεξεργάσιμη μορφή και εξάγονται ως USD, μαζί με προεπισκοπήσεις και ελέγχους εξόδου.
Η Nvidia αναφέρει επίσης ότι αυτή η διαδικασία δεν ξεκινά υποχρεωτικά κάθε φορά από το μηδέν. Όπου χρειάζεται, μπορούν να αξιοποιηθούν αντικείμενα από το SimReady Central Library, μια δωρεάν βιβλιοθήκη με περισσότερα από 2.000 simulation-ready OpenUSD assets. Η επαναχρησιμοποίηση έτοιμων στοιχείων μειώνει τον χρόνο προετοιμασίας και επιταχύνει τη συναρμολόγηση του περιβάλλοντος στο Isaac Sim. Έτσι, το βάρος μετατοπίζεται από τη χειροκίνητη δημιουργία κάθε αντικειμένου στον σωστό συνδυασμό και στην αξιολόγηση της καταλληλότητάς του.
Συναρμολόγηση του περιβάλλοντος και ρόλος της φυσικής
Το επόμενο βήμα είναι η σύνθεση της πίστας μέσα στο Isaac Sim. Εκεί, τα παραγόμενα assets τοποθετούνται στο περιβάλλον, ενώ οι δυνατότητες rendering και προσομοίωσης αισθητήρων των βιβλιοθηκών Omniverse δημιουργούν τις οπτικές παρατηρήσεις που θα λαμβάνει το ρομπότ. Την ίδια στιγμή, το Newton μοντελοποιεί τη φυσική συμπεριφορά του Microduck, δηλαδή το πώς κινείται, πώς ισορροπεί και πώς αλληλεπιδρά με το έδαφος και τα εμπόδια. Η σημασία αυτής της σύζευξης είναι ότι η μάθηση βασίζεται σε συνέπειες που προκύπτουν από ρεαλιστική προσομοίωση, όχι από αφηρημένες παραμέτρους.
Η Nvidia εξηγεί ότι η δομή του ρομπότ ορίζεται μέσα από links, joints και actuators. Τα links αντιστοιχούν σε συνδεδεμένα σώματα, τα joints περιορίζουν τη σχετική τους κίνηση και οι actuators παράγουν την ίδια την κίνηση. Αυτά τα στοιχεία καθορίζουν τη σχέση ανάμεσα στις ενέργειες της πολιτικής και στη συμπεριφορά του προσομοιωμένου ρομπότ. Με άλλα λόγια, η προσομοίωση δεν αποδίδει μόνο το σκηνικό της πίστας, αλλά ορίζει και το μηχανικό υπόβαθρο πάνω στο οποίο μπορεί να εκπαιδευτεί το σύστημα.
Εκπαίδευση πολιτικής με Isaac Lab και ενισχυτική μάθηση
Όταν το ρομπότ και το περιβάλλον είναι έτοιμα, το Isaac Lab αναλαμβάνει την κλιμακωτή εκπαίδευση της πολιτικής. Το open source framework εκτελεί πολλές προσομοιώσεις του Microduck ταυτόχρονα, παράγοντας εμπειρία που χρησιμοποιεί ο αλγόριθμος ενισχυτικής μάθησης για να βελτιώσει μια κοινή πολιτική. Για κάθε εργασία πρέπει να οριστούν οι παρατηρήσεις του ρομπότ, οι διαθέσιμες ενέργειες και οι ανταμοιβές που θα καθοδηγούν τη μάθηση. Στην περίπτωση που παρουσιάζει η Nvidia, το ζητούμενο είναι η κίνηση σε ράμπες και ανώμαλες επιφάνειες με διατήρηση της ισορροπίας.
Η εκπαιδευτική διαδικασία ακολουθεί έναν επαναλαμβανόμενο κύκλο: παρατήρηση, ενέργεια, προσομοιωμένη κίνηση, νέα παρατήρηση. Στις πρώτες απόπειρες είναι αναμενόμενα τα ασταθή βήματα, οι συγκρούσεις και οι πτώσεις, όμως αυτά ακριβώς τα αποτελέσματα τροφοδοτούν την ενημέρωση της πολιτικής. Η Nvidia αναφέρει ότι η προσαρμογή βασίστηκε σε προεκπαιδευμένη πολιτική βάδισης από το παράδειγμα Microduck του Isaac Lab και εμπλουτίστηκε με παρατηρήσεις από κάμερα βάθους στο κεφάλι και από την κατάσταση του ρομπότ. Η συγκεκριμένη εκτέλεση έγινε με 4.096 παράλληλα περιβάλλοντα σε GPU NVIDIA RTX PRO 6000 Blackwell Workstation Edition.
Αξιολόγηση στο RTX Spark και το όριο της μετάβασης στον πραγματικό κόσμο
Μετά την εκπαίδευση, η πολιτική επιστρέφει στο RTX Spark για αξιολόγηση μέσα στο Isaac Sim. Σε αυτό το στάδιο η πολιτική δεν αλλάζει πλέον, αλλά εξετάζεται αν το Microduck εντοπίζει εμπόδια, προσαρμόζει τις κινήσεις του και ολοκληρώνει τη διαδρομή. Η Nvidia προτείνει να καταγράφονται μετρήσεις όπως η ολοκλήρωση της πίστας, οι πτώσεις, οι συγκρούσεις και οι περιπτώσεις όπου σταματά η πρόοδος. Σε συνδυασμό με βίντεο από τις εκτελέσεις, αυτά τα δεδομένα βοηθούν στον εντοπισμό αδυναμιών του περιβάλλοντος ή της εκπαίδευσης.
Το τελικό βήμα είναι η προετοιμασία για εκτέλεση της πολιτικής στο πραγματικό ρομπότ, αν και η ανάρτηση δεν καλύπτει τις λεπτομέρειες της ανάπτυξης στο hardware. Η Nvidia υπογραμμίζει ότι η μετάβαση από την προσομοίωση στον φυσικό κόσμο απαιτεί καλύτερη αντιστοίχιση της συμπεριφοράς των actuators, των καθυστερήσεων στις εντολές, του μηχανικού τζόγου και των πτώσεων τάσης που προκαλεί η κοινή μπαταρία. Γι’ αυτό αναφέρεται η υποστήριξη του Isaac Lab σε Better Actuator Models, αλλά και η χρήση domain randomization ώστε η πολιτική να εκτίθεται σε ρεαλιστικές μεταβολές φυσικών παραμέτρων και θόρυβο παρατήρησης. Η εικόνα που δίνει η ροή εργασίας είναι ότι η προσομοίωση μπορεί να λειτουργήσει ως ισχυρή βάση, όχι όμως ως πλήρης αντικατάσταση της δοκιμής στο πεδίο.
Τι δείχνει συνολικά η προσέγγιση της Nvidia
Η παρουσίαση της Nvidia έχει ενδιαφέρον επειδή συνδέει επιμέρους τεχνολογίες σε ένα ενιαίο μοντέλο ανάπτυξης για ρομποτικά συστήματα. Οι AI Agents δεν εμφανίζονται ως μια γενική υπόσχεση αυτοματοποίησης, αλλά ως εργαλεία που οργανώνουν την έρευνα, την προετοιμασία και την παραγωγή υλικών πριν από την εκπαίδευση. Από την άλλη πλευρά, η προσομοίωση δεν περιορίζεται στη φυσική ή στο rendering, αλλά λειτουργεί ως κοινός χώρος όπου συναντιούνται assets, αισθητήρες, μηχανική δομή και αλγόριθμοι μάθησης. Αυτός ο συνδυασμός είναι που επιτρέπει την ταχύτερη επανάληψη κύκλων σχεδιασμού και αξιολόγησης.
Για όσους ασχολούνται με την AI ρομποτική, το βασικό συμπέρασμα είναι ότι η ανάπτυξη πολιτικών πλοήγησης και βάδισης απαιτεί ένα ολιστικό pipeline. Ο σχεδιασμός του περιβάλλοντος, η ποιότητα των assets, η πιστότητα της φυσικής και η ορθή αξιολόγηση της πολιτικής έχουν ισότιμο βάρος. Η Nvidia χρησιμοποιεί το Microduck ως παράδειγμα, όμως η ίδια λογική μπορεί να μεταφερθεί και σε άλλα ρομποτικά συστήματα και διαφορετικά καθήκοντα. Σε μια περίοδο όπου το Physical AI αποκτά μεγαλύτερο βάρος, τέτοιες ροές εργασίας δείχνουν πώς η εκπαίδευση μπορεί να οργανωθεί με συστηματικό τρόπο πριν από την πραγματική ανάπτυξη.