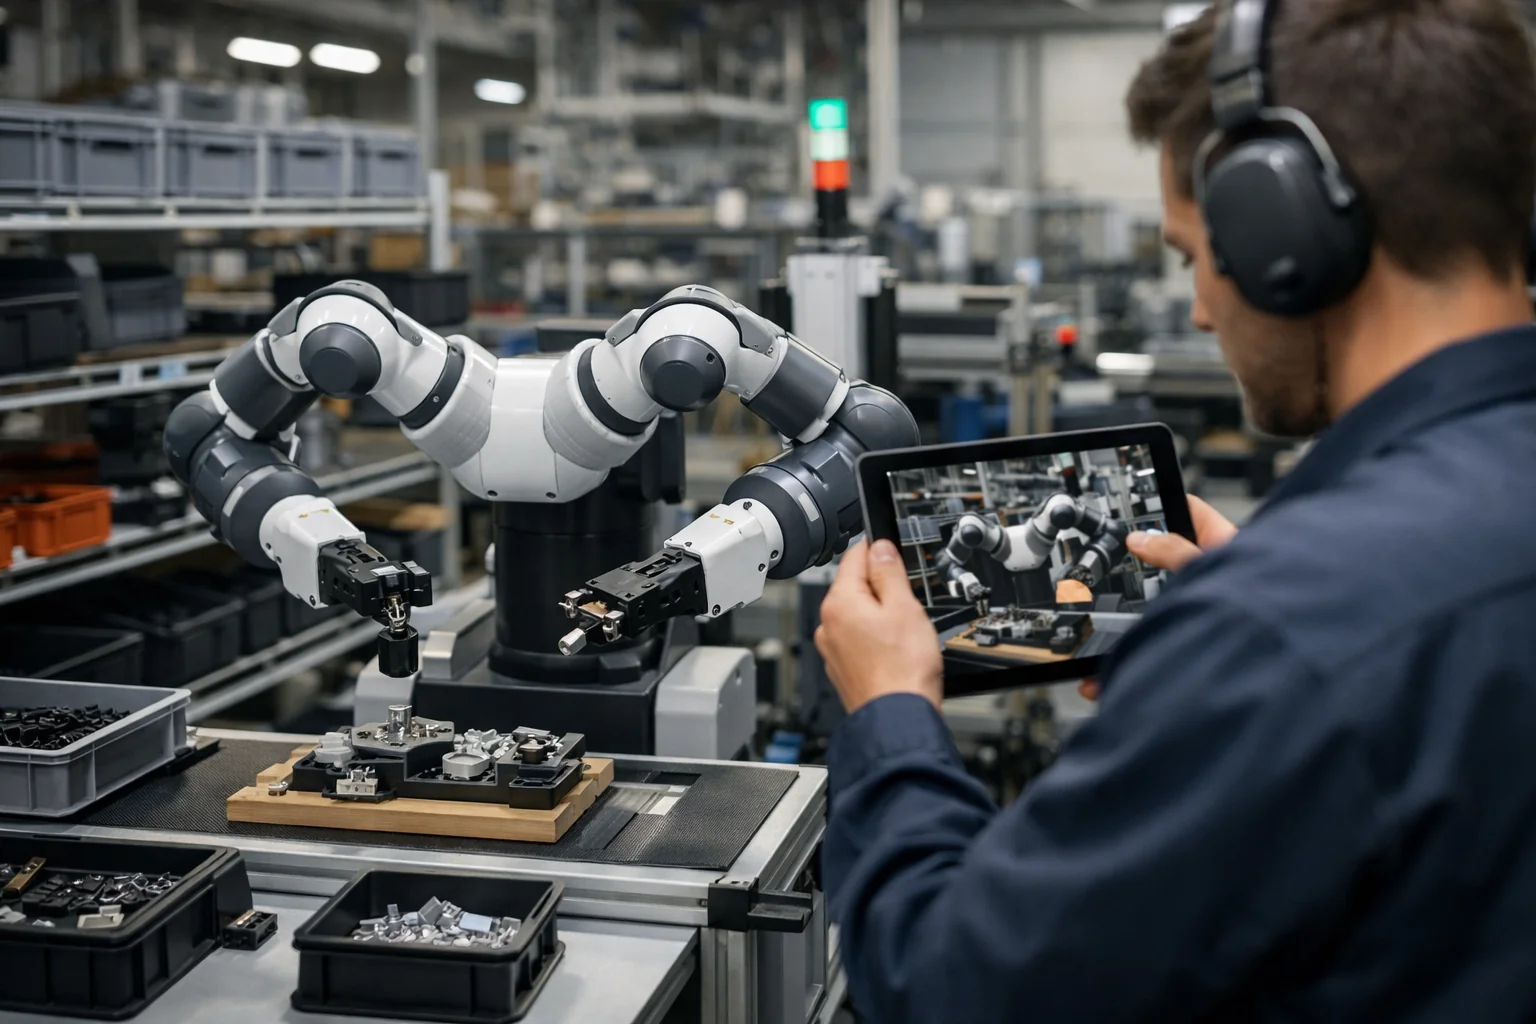
Η Skild AI παρουσίασε το S1, ένα θεμελιώδες μοντέλο για ρομπότ που έχει σχεδιαστεί ώστε να μαθαίνει νέες, έως τότε άγνωστες εργασίες από μία και μόνο επίδειξη σε βίντεο. Η προσέγγιση στοχεύει σε ένα πολύ συγκεκριμένο πρόβλημα της βιομηχανικής ρομποτικής: τα περιβάλλοντα παραγωγής, οι αποθήκες και οι γραμμές συναρμολόγησης αλλάζουν συχνά, ενώ τα περισσότερα ρομπότ απαιτούν σημαντικό επαναπρογραμματισμό για να προσαρμοστούν. Σύμφωνα με την εταιρεία, το μοντέλο μπορεί να κατανοεί την πρόθεση, τα αντικείμενα και τη σειρά ενεργειών που εμφανίζονται στο βίντεο και να τα αντιστοιχίζει σε ενέργειες του πραγματικού ρομπότ. Το ενδιαφέρον στοιχείο είναι ότι αυτό γίνεται χωρίς ενημέρωση των βαρών του μοντέλου και χωρίς πρόσθετη εκπαίδευση ειδικά για τη νέα εργασία.
Η ανάπτυξη του S1 βασίστηκε σε υποδομή AI της NVIDIA, στο πλαίσιο μιας ευρύτερης συνεργασίας που καλύπτει τη δημιουργία συνθετικών δεδομένων, την εκπαίδευση μοντέλων, την προσομοίωση και την ανάπτυξη σε πραγματικά περιβάλλοντα Physical AI. Οι δύο εταιρείες επιχειρούν να μεταφέρουν πιο ευέλικτη ρομποτική νοημοσύνη από το ερευνητικό στάδιο στο εργοστάσιο και σε άλλα δυναμικά περιβάλλοντα λειτουργίας. Η Skild AI συνδέει αυτή τη στρατηγική με μια γενικότερη αλλαγή στη ρομποτική, όπου η μάθηση μέσω εμπειρίας αποκτά μεγαλύτερη βαρύτητα από τον παραδοσιακό προγραμματισμό βάσει κανόνων. Σε αυτό το πλαίσιο, το S1 παρουσιάζεται ως ένα βήμα προς ρομπότ που προσαρμόζονται ταχύτερα στις αλλαγές της πραγματικής εργασίας.
Το πρόβλημα που προσπαθεί να λύσει η νέα προσέγγιση
Στη βιομηχανία, τα περισσότερα ρομπότ έχουν σχεδιαστεί για σταθερές και επαναλαμβανόμενες εργασίες. Όταν αλλάξει το προϊόν, η διάταξη ενός χώρου ή η ακολουθία βημάτων μιας διαδικασίας, συχνά απαιτούνται νέα δεδομένα, επανεκπαίδευση και νέα επικύρωση πριν το σύστημα επιστρέψει στην παραγωγή. Αυτό αυξάνει το κόστος, τον χρόνο προσαρμογής και την πολυπλοκότητα της λειτουργίας. Για επιχειρήσεις που δραστηριοποιούνται σε περιβάλλοντα με συνεχείς μεταβολές, αυτή η ακαμψία περιορίζει την πραγματική χρησιμότητα των ρομπότ.
Η Skild AI υποστηρίζει ότι το S1 σπάει αυτόν τον κύκλο, καθώς επιτρέπει σε έναν χειριστή να δείξει απλώς τι θέλει να κάνει το ρομπότ μέσα από ένα σύντομο βίντεο. Το μοντέλο χρησιμοποιεί αυτή την επίδειξη ως prompt και επιχειρεί να μεταφέρει τη λογική της εργασίας στο διαθέσιμο υλικό, χωρίς νέα φάση εκπαίδευσης για κάθε αλλαγή. Πρόκειται για εφαρμογή του in-context learning στον χώρο της ρομποτικής, δηλαδή μάθηση μέσα από το ίδιο το παράδειγμα που δίνεται κατά τη χρήση. Αν η προσέγγιση αποδώσει σε ευρύτερη κλίμακα, θα μπορούσε να μειώσει αισθητά την εξάρτηση από χρονοβόρες διαδικασίες επαναρύθμισης.
Πώς λειτουργεί το S1 στην πράξη
Σύμφωνα με τα στοιχεία που δημοσίευσε η εταιρεία, ο χειριστής καταγράφει ένα βίντεο της επιθυμητής εργασίας και το δίνει στο S1 ως είσοδο. Το μοντέλο αναλύει το περιεχόμενο, εντοπίζει τα αντικείμενα, κατανοεί τη σειρά των χειρισμών και μεταφράζει την παρατηρούμενη πρόθεση σε ενέργειες για το ρομπότ που βρίσκεται μπροστά του. Το κρίσιμο σημείο είναι ότι δεν απαιτείται επανεκπαίδευση για τη συγκεκριμένη εργασία. Η Skild AI αναφέρει επίσης ότι πολλές από αυτές τις εργασίες δεν περιλαμβάνονταν καν στο σύνολο προεκπαίδευσης του μοντέλου.
Η εταιρεία υποστηρίζει ότι το S1 μπορεί να εκτελεί άγνωστες εργασίες διάρκειας έως και 10 λεπτών. Στα παραδείγματα που δόθηκαν περιλαμβάνονται φύτευση σε γλάστρα, παρασκευή pancakes, παρασκευή pour-over καφέ και συναρμολόγηση kit. Αυτές οι εργασίες δεν είναι απλές, μονοσήμαντες κινήσεις, αλλά ακολουθίες πολλών βημάτων που απαιτούν συνδυασμό δεξιοτήτων χειρισμού. Αυτό είναι σημαντικό, επειδή η πραγματική δυσκολία στη ρομποτική δεν βρίσκεται μόνο στην εκτέλεση μεμονωμένων κινήσεων, αλλά και στη σύνθεσή τους σε συνεκτικές, πιο εκτεταμένες διαδικασίες.
Οι πρώτες επιδόσεις και τα στοιχεία που ανακοίνωσε η εταιρεία
Η Skild AI παρουσίασε ορισμένα πρώτα μετρήσιμα αποτελέσματα για να υποστηρίξει την προσέγγισή της. Σε μία δοκιμή με φύτευση φυτού σε γλάστρα, η ομάδα πέρασε από την καταγραφή της επίδειξης στην αυτόνομη εκτέλεση σε πραγματικό υλικό μέσα σε μόλις 11 λεπτά. Η εταιρεία αναφέρει επίσης ότι το μοντέλο μπορεί να προσαρμόζεται όταν μετακινούνται αντικείμενα, να ανακάμπτει από σφάλματα και να συνδυάζει δεξιότητες σε ακολουθίες που δεν είχαν προγραμματιστεί ρητά. Αυτές οι δυνατότητες είναι κρίσιμες για περιβάλλοντα όπου οι αποκλίσεις από το ιδανικό σενάριο είναι ο κανόνας και όχι η εξαίρεση.
Στις δοκιμές της εταιρείας σε νέες πολυβηματικές εργασίες, το S1 πέτυχε περίπου 66% επιτυχία σε κάθε βήμα, έναντι 9% ενός παρόμοιου συστήματος AI, δηλαδή βελτίωση άνω του επταπλάσιου. Η Skild AI εκτιμά ακόμη ότι ένα σύντομο βίντεο επίδειξης μπορεί να είναι εξίσου χρήσιμο με περίπου 380 παραδείγματα εκπαίδευσης μέσω φυσικής αλληλεπίδρασης. Αν ένας άνθρωπος χρειαζόταν να συλλέξει αυτά τα παραδείγματα χειροκίνητα, η διαδικασία θα μπορούσε να διαρκέσει από 50 έως 100 ώρες. Αν και τα νούμερα προέρχονται από την ίδια την εταιρεία, δείχνουν καθαρά ποια αξία επιχειρεί να προσθέσει το μοντέλο στην παραγωγική ρομποτική.
Από το ερευνητικό στάδιο στη βιομηχανική εφαρμογή
Η Skild AI συνδέει την παρουσίαση του S1 με τα εμπορικά της αποτελέσματα. Όπως αναφέρει, η εταιρεία έφτασε σε ετήσιο ρυθμό εσόδων 100 εκατ. δολαρίων μόλις 10 μήνες μετά την πρώτη εμπορική ανάπτυξη. Στο ίδιο διάστημα δημιούργησε περισσότερες από 60 συνεργασίες ανάπτυξης, με έργα που εκτείνονται από τη μεταποίηση και τα logistics μέχρι την επιθεώρηση, την ασφάλεια και την προετοιμασία τροφίμων. Τα στοιχεία αυτά δεν αποδεικνύουν από μόνα τους την τεχνική υπεροχή του S1, δείχνουν όμως ότι υπάρχει ζήτηση για πιο ευέλικτες ρομποτικές πλατφόρμες.
Η συνεργασία με τη NVIDIA και τη Foxconn αποτυπώνει πιο συγκεκριμένα αυτή τη μετάβαση από το εργαστήριο στο εργοστάσιο. Οι εταιρείες αναπτύσσουν το Skild Brain σε ρομπότ με δύο βραχίονες για συναρμολόγηση υψηλής ακρίβειας συστημάτων NVIDIA Blackwell. Σε μία από τις ροές εργασίας που παρουσιάστηκαν, το ρομπότ εγκαθιστά busbar και limit block, σφίγγει 16 βίδες και προσαρμόζεται σε διαταραχές κατά τη διάρκεια μιας πολυβηματικής διαδικασίας. Η συγκεκριμένη εργασία απαιτεί ακριβή κίνηση, έλεγχο επαφής, παρακολούθηση της αλληλουχίας και ανάκαμψη όταν η σκηνή διαφέρει από το αρχικό σχέδιο.
Ο ρόλος της NVIDIA σε δεδομένα, προσομοίωση και ανάπτυξη
Η NVIDIA δεν εμφανίζεται απλώς ως πάροχος υπολογιστικής ισχύος, αλλά ως βασικός τεχνολογικός εταίρος σε όλο τον κύκλο ανάπτυξης. Η Skild AI αξιοποιεί επιταχυνόμενα συστήματα της NVIDIA για να εκπαιδεύει έναν κοινό «εγκέφαλο» για ρομπότ με δεδομένα από προσομοίωση, βίντεο ανθρώπων, τηλεχειρισμό και, όπου το επιτρέπουν οι συμφωνίες, δεδομένα από πραγματικές αναπτύξεις. Τα open world foundation models του NVIDIA Cosmos χρησιμοποιούνται για τον εμπλουτισμό των δεδομένων εκπαίδευσης και για τη μετατροπή βίντεο σε πιο δομημένες περιγραφές. Παράλληλα, το Cosmos Curator αναλαμβάνει εργασίες σχολιασμού, φιλτραρίσματος και οργάνωσης δεδομένων σε μεγάλη κλίμακα.
Στο κομμάτι της προσομοίωσης, η Skild AI χρησιμοποιεί βιβλιοθήκες του NVIDIA Omniverse και το NVIDIA Isaac Sim για τη δημιουργία φυσικά ρεαλιστικών εικονικών περιβαλλόντων. Εκεί μπορεί να παράγει δεδομένα, να δοκιμάζει ακραίες περιπτώσεις και να επικυρώνει συμπεριφορές πριν από την ανάπτυξη στον πραγματικό κόσμο. Επιπλέον, η ενίσχυση των δεξιοτήτων του μοντέλου γίνεται με ενισχυτική μάθηση στο Isaac Lab, που βασίζεται στη μηχανή φυσικής Newton. Η εταιρεία αναφέρει επίσης κοινή ανάπτυξη νέων επιλυτών προσομοίωσης με επιτάχυνση GPU για ακριβέστερη μοντελοποίηση επαφής, λαβής και χειρισμού στερεών αντικειμένων, οι οποίοι θα διατεθούν αργότερα ευρύτερα μέσω του Newton.
Τι σημαίνει η εξέλιξη για το Physical AI
Η περίπτωση του S1 είναι ενδεικτική μιας ευρύτερης μετατόπισης στο Physical AI, όπου η έμφαση μεταφέρεται από την πλήρως χειροκίνητη μηχανική σε μοντέλα που γενικεύουν καλύτερα και μαθαίνουν από παραδείγματα. Στην πράξη, αυτό μπορεί να μειώσει το χάσμα ανάμεσα στην ανάπτυξη ενός ρομποτικού συστήματος και στη συντήρησή του μέσα σε ένα μεταβαλλόμενο παραγωγικό περιβάλλον. Αντί να αντιμετωπίζονται ως ξεχωριστά στάδια τα δεδομένα, η προσομοίωση, η εκπαίδευση και η εγκατάσταση, η συνεργασία της Skild AI και της NVIDIA δείχνει μια πιο ενιαία αρχιτεκτονική. Αυτό έχει σημασία επειδή η ρομποτική σπάνια αποτυγχάνει σε ένα μόνο σημείο· συνήθως απαιτεί συντονισμό πολλών επιμέρους τεχνολογιών.
Παράλληλα, τα μέχρι τώρα στοιχεία δείχνουν πρόοδο αλλά όχι οριστική λύση του προβλήματος. Ακόμη και ένα ποσοστό επιτυχίας 66% ανά βήμα υπογραμμίζει ότι οι πολύπλοκες εργασίες στον φυσικό κόσμο παραμένουν απαιτητικές. Ωστόσο, η δυνατότητα εκμάθησης από ένα μόνο βίντεο, η προσαρμογή σε διαταραχές και η μείωση της ανάγκης για χιλιάδες επιμέρους παραδείγματα εκπαίδευσης εξηγούν γιατί η προσέγγιση συγκεντρώνει προσοχή. Για τη βιομηχανία, το ζητούμενο δεν είναι απλώς πιο «έξυπνα» ρομπότ, αλλά ρομπότ που μπορούν να παραμένουν χρήσιμα όταν η πραγματικότητα αλλάζει.